

一、平台起点:PIDS 为什么被开发出来
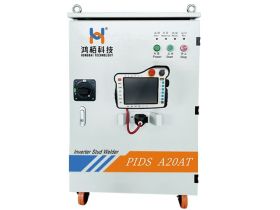
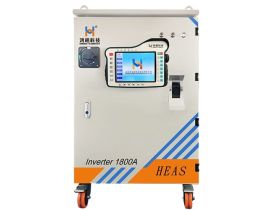
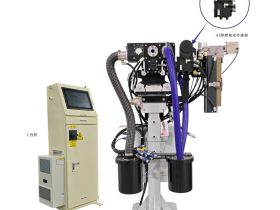
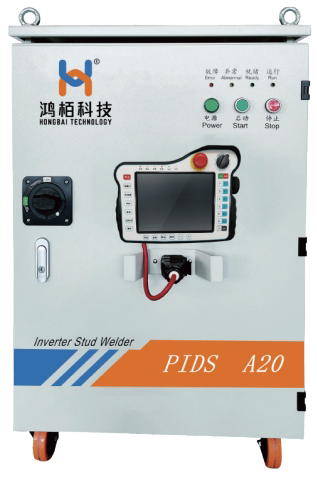
PIDS 系列螺柱焊机,是鸿栢为适应汽车工业发展需要,在 SAW-3000A 型螺柱焊机基础上开发的最新产品。 它要解决的是三类传统设备难以处理的问题:薄板焊接、高强度钢板焊接与铝合金材料焊接。资料对该平台的评价是“对在薄板上焊接螺柱、高强度钢板上焊接螺柱以及铝合金材料上焊接螺柱,该产品都表现得非常优异”。
 文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026102041.html
支撑这一评价的是三项设计选择:主机采用双变压器、最大焊接电流可达 2000A;主机与送料机之间采用光纤通讯,提高抗干扰能力;焊枪采用直线电机提升、光栅检测提升高度,拉弧距离精确。 这三项分别对应功率能力、信号可靠性与执行精度,构成了 PIDS 的技术底座。文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026102041.html
二、控制架构:ARM+FPGA 与 DSP+FPGA+CPLD
PIDS 主机的焊接系统采用 ARM+FPGA 系统架构。 这一分工的逻辑是:ARM 承担系统管理、通信与人机交互,FPGA 承担高速时序与电流环运算,两者各司其职,避免单一处理器在高实时任务下被拖慢。文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026102041.html
在控制系统层面,PIDS 采用 DSP+FPGA+CPLD 结构,对模拟量的采样使用 16 位高速高精度 AD,并经高速数字隔离器进入 FPGA 处理,使 DSP 的工作更轻松可靠。 把它与上一代 SAW-3500B 对照会更清楚:后者采用的是 DSP+CPLD 结构,模拟量由 DSP 自带的 12 位 AD 采样、经线性光耦直接处理,DSP 负担较重、精度较低。 从 12 位到 16 位、从光耦直连到数字隔离后进 FPGA,这就是“控制精度”与“运算负担”两个维度的同时提升。文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026102041.html
三、功率链路:50kHz 全桥软开关与 100K 数字电流环
在功率与电流控制上,PIDS 采用目前世界上最先进的 50kHz 全桥软开关,配合 100K 纯数字硬件电流环。文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026102041.html
这两个指标的意义要放在短周期拉弧焊的场景里看:螺柱焊的焊接时间只有几十毫秒,电流从先导小电流跃升到大电流设定值的过程本身要消耗时间。电流环频率越高,对电流波形的跟踪与修正越及时;软开关则降低开关损耗与器件电应力,让高频率运行不至于以牺牲可靠性为代价。文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026102041.html
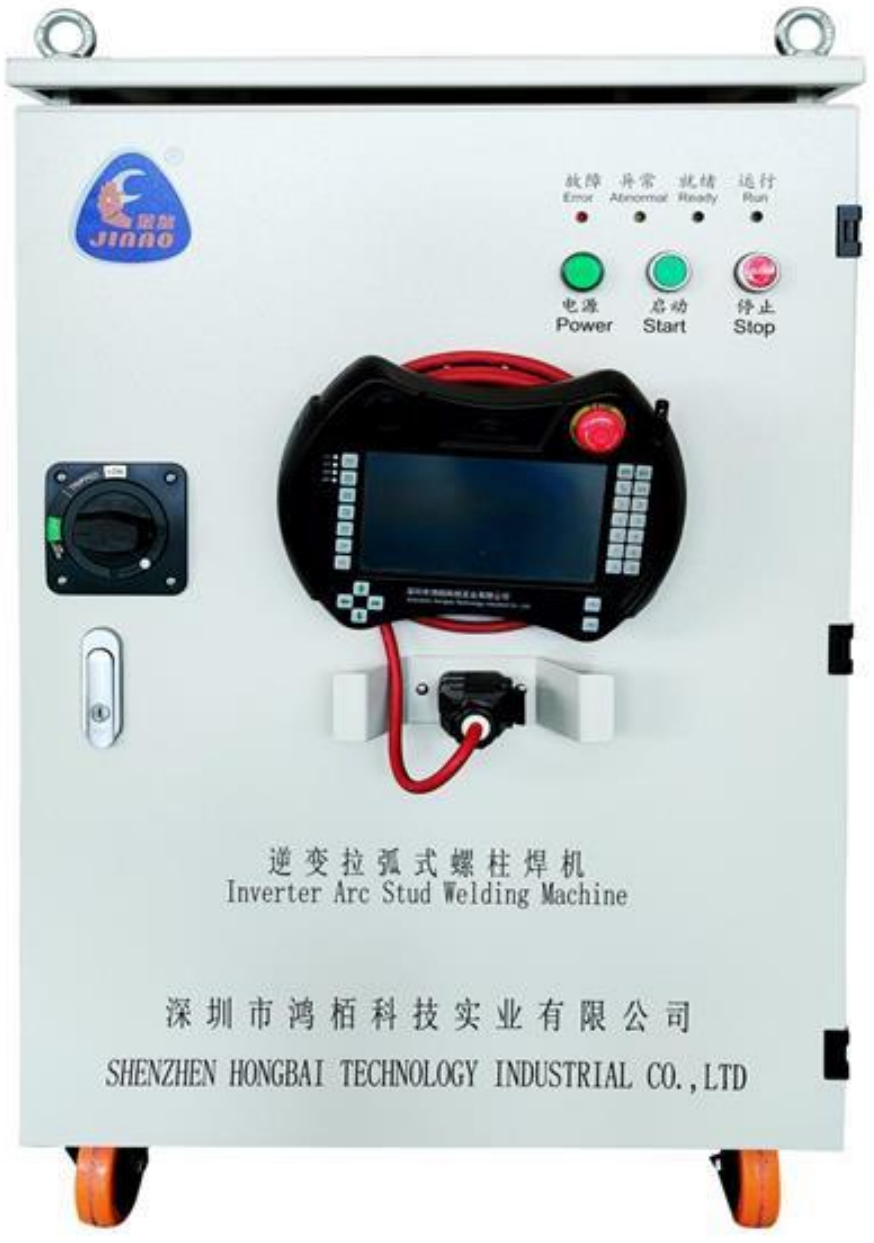
需要提示一处资料口径差异:2026 版画册中 PIDS A20 页面对该机的表述为“20kHz 全桥硬开关、40K 纯数字硬件电流环”。 与选型手册和英文画册的“50kHz 全桥软开关、100K 纯数字硬件电流环” 不一致,引用时宜以随机技术协议与最新版说明书为准。文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026102041.html
四、EMC 工程:看不见的稳定裕度
焊装车间是电磁环境最恶劣的场所之一。PIDS 在这方面做了三层处理:文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026102041.html
第一层是输入侧——安装 100A 的进电滤波器,既减少外部电路对主机的干扰,也减少主机对外部的干扰。文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026102041.html
第二层是主电路滤波与保护——三相整流后用电解电容 2200μF、共模电感与 4 只 150μF 无极性电容滤波;逆变电路串联隔直电容,用于降低电流冲击、防止主变偏磁饱和失控。 对照 SAW-3500B 的电解电容 1200μF、无极性电容 50μF 且无隔直电容,差距是数量级的。
第三层是连接与走线——控制口采用组合式重载连接器,把控制电信号、光纤通信信号、气路控制管路及焊接线缆集成在一个接插件内,结构紧凑、更符合现代工业设备的设计规范;而旧平台的控制输出为分散式结构,控制信号用 16 芯航插,气路与焊接线缆分开连接,也没有采用高速光纤通信。
与之配套的是主机与送料机之间的光纤通讯。 传统铜缆在强干扰环境中容易出现误码与丢包,表现为偶发的送钉异常或信号丢失;光纤把信号传输从“电”变成“光”,从物理机制上切断了干扰的耦合路径。
五、执行精度:直线电机 + 光栅,把提升高度变成测量值
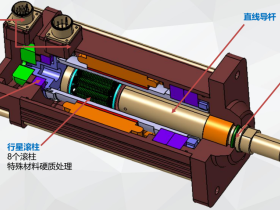
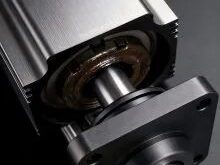
螺柱焊的能量来自电弧,而电弧长度即拉弧距离由提升高度决定。PIDS 的焊枪采用直线电机提升、光栅检测提升高度,拉弧距离精确。 资料给出的控制精度可达 0.0052mm。
这个数字的工程价值在于:它把提升高度从“靠电磁铁吸力与弹簧力平衡得到的估算值”,变成了“由传感器直接读出的测量值”。配合工艺侧的“对机械提升高度差异的电流补偿功能”,设备可以针对每次提升的微小差异做电流补偿。 这也解释了为什么在 PIDS 的诊断逻辑中,“弧压偏低”能够被直接判定为“焊枪的提枪高度未达到设定值”。
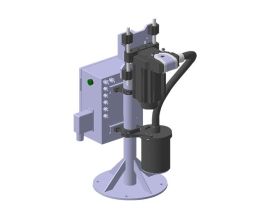
接口能力上,PIDS 可连接直线电机及电磁铁焊枪两类终端,可直接升级接机器人并用于焊接铝螺柱,主机设 5 个接口、可同时连接 5 把焊枪。
六、工艺能力:交直流、脉冲、保护气体与 256 组工艺
PIDS 的技术优势清单包括交直流输出、ARM+FPGA 系统架构、50kHz 全桥软开关、100K 纯数字硬件电流环、纯数字控制直线伺服驱动技术以及综合信息化技术。
工艺侧的差异化能力集中在两处:
铝制件的焊接,依靠保护气体及脉冲功能实现。工艺参数中设有脉冲开关,当脉冲开关为 0 时,基值电流、脉冲频率、占空比的数值无效;为 1 时这些数值才生效;焊接铁钉时应把脉冲开关设置为 0。 通道配置中还设有保护气体开关、气保提前时间、焊完保持时间等专门项。
工艺管理上,PIDS 的工艺编号共有 256 组,可随意调用、不受通道号限制,这一特性在 PIDS 与机器人配合使用时尤为关键。 在 DeviceNet 通信中,工艺参数编号在焊接命令上跳沿的瞬间被锁存然后使用,因此机器人必须在发出焊接指令之前先置位工艺编号。
七、功率结构:一条可读的时序链
PIDS 主机内部由十二个关键部件构成:软启可控硅、三相整流桥、交流接触器、主开关、两个 IGBT 组成的逆变单元、启动板、驱动板、主控制板、I/O 板、旁路可控硅与使能可控硅。
这条链路的时序含义很清晰:三相整流桥把 AC380V 变为 DC540V; 使能可控硅按预定工艺参数与时序开启或关闭焊接回路,建立先导小电流并清理螺柱端面与工件表面的油污、氧化膜;旁路可控硅则完成从小电流阶段到大电流阶段的切换。 两段式工艺由此从软件概念变成了硬件实现。
八、过程质量:八类异常判据与熔深监测
PIDS 把“焊接异常”定义为:主机收到焊接命令开始执行焊接任务时,实时监测数据表明焊接过程出现异常或达到不允许焊接作业的条件,于是直接退出焊接程序、终止焊接命令。 判据共八类:没有焊接螺柱、引弧失败、焊接开路、焊接短路、弧压偏低、反馈异常、旁路开路、能量偏低。 例如引弧失败是“先导电流阶段输出电流较小而弧压很高”,弧压偏低是“输出电流正常而弧压很低,说明焊枪提枪高度未达到设定值”,反馈异常则是“输出很大占空比驱动 IGBT 且弧压正常、但输出电流很小”。
异常发生后,PIDS 通过 DeviceNet 向主站发送“焊接异常”信号,主站需立即暂停 Robot 操作,查看刚焊的螺柱是否出现假焊、虚焊,并对系统维修检查后再继续。 处置由手持编程器的“缺陷应对”页面完成,方式有焊点补焊与焊点跳过两种。
另一项更具前瞻性的能力是熔深监测:PIDS 送料机在每次焊接完成后,计算焊接前后螺柱位置信息以得出熔池深度值,并通过通信传输至主机;主机比对熔深值与报警阈值,超限即触发报警、不发送完成信号、机器人停机,待人工确认后方可继续作业,报警信息同时存入事件记录。 熔池深度会显示在手持屏的通道状态界面。 传统上熔深只能靠破坏性抽检,PIDS 把它变成了每一件都可记录的过程数据。
九、数字化座舱:手持编程器
PIDS 主机的手持编程器是整套系统的操作与诊断中枢,功能分为五个板块:焊接数据、参数修改、系统诊断、系统查询,以及事件与温度、电源等专项查询。
参数修改部分由工艺参数、通道配置、系统配置、温度设置、电源设置、事件设置六大部分组成; 焊接数据页面实时显示当前焊接数据,并内含缺陷应对入口。 系统诊断覆盖输出诊断、DeviceNet 通信诊断、单次焊接与后台诊断;系统查询覆盖温度、电源、模拟采样、输入与事件查询。
值得一提的是它的通信诊断能力:在系统查询页面点击与 Robot 连接的 FRS5 送料机通道号,页面下方即显示监视数据,Robot 逐位改变传输过来的数据,用以校验 Robot 配置是否正确、检验 DeviceNet 通信的有效性。 这把“通信故障排查”从凭经验摸索变成了可以逐位核对的过程。
十、结语:技术分水岭在哪里
把 PIDS 与它替代的旧平台放在一起看,分水岭并不在某一项参数上,而在三条链路的贯通:
功率链路从 20kHz 硬开关走到 50kHz 软开关,让高频率运行不必以牺牲寿命为代价; 控制链路从 12 位 AD 采样、光耦直连走到 16 位采样、数字隔离后进 FPGA,让电流环真正跑得起来; 反馈链路从电磁铁提枪的估算值走到直线电机配光栅的测量值,让拉弧距离第一次成为可控量。
三条链路汇合的结果,是工艺从“可复现”走向“可判定”——八类异常判据负责在过程中拦截,熔深监测负责在焊后给出数据, 而 256 组工艺与不受通道号限制的调用方式,则让一条多车型混线的产线可以用同一台主机服务不同规格的焊点。 这也正是 2026 版画册所强调的方向:面向铝车身、高强度材料、超薄板的新要求,以及信息化、远程诊断与高性能质量分析。
 博主现就职于深圳市鸿栢科技实业有限公司, 从事焊接设备营销推广及销售工作15年,拥有丰富的行业经验及资源,致力于中国汽车焊接设备营销推广,欢迎广大汽车制造焊接工艺与车身新材料连接技术研究的朋友们一起探讨新技术、新设备。
螺柱焊机,点焊机,电极帽修磨机及各种焊接设备备件易损件,备件采购联系:18682260315
 汽车连接
鸿栢科技点焊控制器:电流、时间、压力三个闭环,决定焊点一致性