

总装线的产能上限,很多时候不是被设备卡住的,是被线边那一米卡住的。
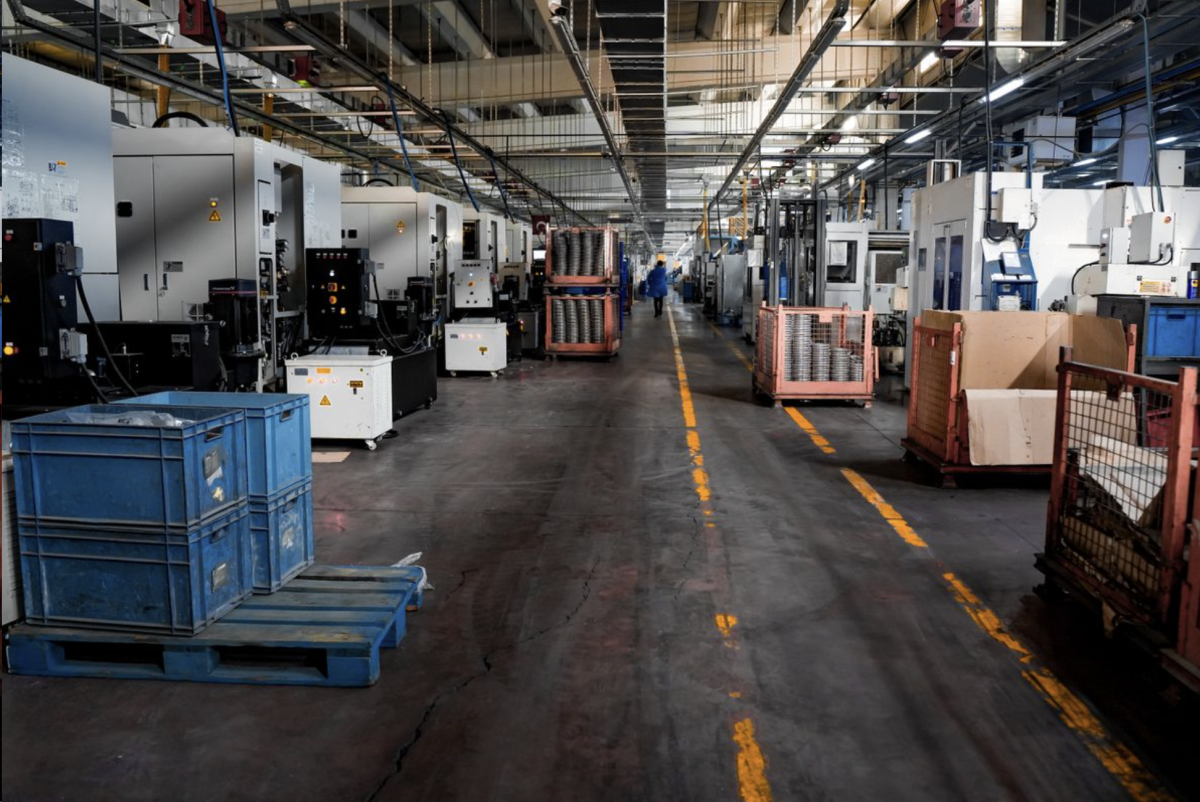
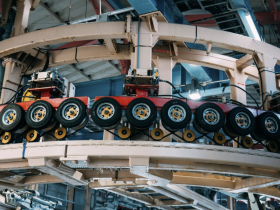
图:车间物料区:周转箱、料车与通道标线。图片:Pexels / Yetkin Ağaç,Pexels License
料架摆在哪、摆多高、摆几个、工人要走几步、拿错的可能性有多大——这些细节决定了节拍能不能守住,也决定了错装率是千分之零点几还是千分之三。
三种模式,对应三种复杂度
看板拉动(JIT)。最传统。线边有一个固定库存(通常 1 到 2 小时用量),消耗到下限就触发补货,仓库或者外部供应商送货过来。适合通用件:标准螺栓、卡扣、扎带、隔音棉。
优点是简单,不需要和排产系统联动,供应商也不用按顺序发。缺点是线边占用面积大,而且库存是“平均化”的,遇到配置波动会缺件。
顺序供货(JIS, Just in Sequence)。供应商按总装的实际投产顺序,把零件按序排好,装进专用料架或者料车,直接送到线边对应车位。第 37 台车要红色的座椅,料架上第 37 格就是红色座椅。
适合什么:大件、多配置、贵重件。座椅、保险杠、仪表台总成、车门内饰板、轮胎(带轮辋的)、电池包。
JIS 的核心难度不在物流,在顺序的一致性。总装线的投产顺序一旦调整(比如某台车因为质量问题被抽出来返修,后面的车整体前移),供应商那边的顺序就全错了。所以必须有实时同步机制:每台车过某个固定点时,系统把它的 VIN 和顺序号推给供应商,供应商按这个来排。
我们遇到过的问题是“抽车”。一台车在某个工位被判定不合格,拉去返修,物理上离开了主线,但系统的顺序号还在。结果线边堆了一台没人要的座椅,而下一台车没座椅。后来改的做法是:抽车时系统下发一个“顺序重排”指令,把后面所有车的顺序号往前推一位,同时通知供应商。这个动作要在 3 分钟内完成,否则供应商那边已经开始装车了。
SPS(Set Parts Supply)。成套配送。不是按零件送,是按“一台车需要的所有小件”打包成一个料箱或者料车,跟着车走。
这是日系推得比较彻底的模式,现在国内新线也普遍在用。它的好处很直接:工人不用在不同料架之间来回走,一个料车在手边,所有件都在里面,取件路径最短,错装概率最低。
代价是物流复杂度大幅上升。每台车一个 SPS 箱,意味着拣配区要按车拣货,一台车的几十个零件从不同货位拣出来放进箱子,这个动作如果人工做,成本很高,而且拣错的风险从线边转移到了拣配区。
所以 SPS 一般会和自动化拣选结合:电子标签拣选(put-to-light)、AGV 把货架送到拣配工位(goods-to-person)、或者用自动拣选机。投入不小,回报是线边的面积和错装率。
线边库存该放多少
教科书上说 2 小时。实际要看件。
判断依据是三个数:补货周期(从触发到送达的时间)、消耗速率、以及补货的可靠性。
如果补货周期是 40 分钟,消耗是每小时 60 台,那理论最小库存是 40 台份。但因为有波动和延误,实际要放 1.5 到 2 倍,也就是 60 到 80 台份。再多就是浪费面积,再少就会断线。
我见过最离谱的一条线,线边堆了 8 小时的座椅,占了两条通道。问为什么,回答说“供应商送货不准时”。这其实是把物流问题转成了库存问题,库存压住了问题,但成本全在账上。
正确的做法是把供应商的准时交付率(OTD)做成一个可见的指标,连续三个月达标才允许降库存。降库存是结果,不是手段。
料架设计:比想象中讲究
料架的三个关键尺寸:取件高度、倾斜角、容量。
取件高度。工人站立作业的最佳取件区间是离地 750 到 1300 mm。低于 600 要弯腰,高于 1500 要抬臂,这两个动作在 50 秒节拍里重复几百次,人机工程评分直接不合格。所以多层料架的下层往往要抬高,做成倾斜的滑移架,让零件自己滑到取件口。
倾斜角。滑移架的角度一般 15° 到 25°。太小,零件滑不下来;太大,零件冲下来堆在出口,还可能磕伤。重件用小角度,轻件用大角度。这个角度还要考虑零件的摩擦系数,塑料件和金属件不一样。
容量。不是越大越好。容量大意味着补货频次低,但线边占用大,而且先进先出难做。我们的原则是“一个补货周期 + 20% 缓冲”,并且料架设计成后进前出,让工人自然取到最早的那批。
还有一个容易忽略的:空箱回收。SPS 箱和 KLT 箱都是循环包装,空箱要收走。如果回收路径和送货路径冲突,现场就会堆满空箱。设计的时候必须把回收通道和送货通道分开,或者用同一个 AGV 双向跑。
防错:不要相信人的注意力
错装的成本很高。一台车装错件,可能在 EOL 被抓到(返修),可能流到用户手里(召回)。而错装的原因,90% 不是工人不小心,是系统给了他犯错的机会。
防错的层级,从弱到强:
目视标识。料架上贴标签、颜色区分。最弱,因为人在 50 秒节拍里根本不会看标签。
扫码确认。工人取件前扫零件码,系统比对当前车的 BOM,不一致就报警。有效,但增加 2 到 3 秒工时,而且工人会想办法绕过(提前扫一堆码放在旁边)。
物理防错(Poka-yoke)。让错误的件根本装不上去。比如不同配置的插头做成不同的键位、不同长度的螺栓做成不同直径、料架的出口只允许一种件通过。这是最强的,但需要产品设计阶段就介入。
重量/数量校验。SPS 箱出库时称重,和理论重量比对,差超过阈值就拦截。能抓漏装和多装,抓不到装错。
视觉复核。在关键工位装相机,拍装配结果,和标准图比对。这几年成本降下来了,越来越多线在用。适合外观特征明显的件(颜色、形状、标签)。
我们线的做法是分层:安全件和法规件用物理防错+扫码双保险;外观件用视觉;通用件只做数量校验。
AGV 和 AMR:别高估它,也别低估它
线边配送的自动化,现在基本是两个路线。
AGV(磁条/二维码导航)。路径固定,精度高(±10 mm),成本低,但改路径要重新铺磁条或者贴码,柔性差。适合路线稳定的主线配送。
AMR(激光 SLAM/视觉导航)。无轨,自主规划,柔性好,但精度稍差(±30 mm),而且要处理和人混行的问题。
实际用下来,最麻烦的不是导航,是交通管制。一条通道上有 8 台 AGV、20 个工人、还有叉车,调度系统要处理让行、避障、死锁。我们那条线最初上线时,AGV 遇到人挡路就停,停下来后面的车全堵,十分钟就瘫了。
解决办法是把通道做成人车分流:AGV 走专用道,宽度只够一台车,两端设红绿灯,人过的时候按按钮,AGV 在路口等。土,但可靠。真正的混行,在目前的技术水平下,还是不适合主线。
还有一个隐形成本:AGV 的对接精度。料车要准确停到线边的取件位置,偏 50 mm 工人就得挪一下。长期的解决办法是在料车停靠位做机械导向(喇叭口+定位块),而不是靠 AGV 的定位精度。
这些问题都是设计阶段埋的
我越来越觉得,总装物流的问题,大部分是在产品设计和工厂规划阶段就埋下的。
零件种类多,是因为平台化做得不好;线边面积不够,是因为厂房柱距和工位排布没给物流留空间;SPS 拣配成本高,是因为零件没有按装配顺序做包装设计。
这些问题到了量产阶段,只能靠加班、加人、加库存去糊。糊得住,账面难看;糊不住,线就停。
所以真正有效的改进,是把物流工程师放进产品开发的早期评审里,让他对着 BOM 说“这个件能不能合并”、“这个包装能不能改成顺序供货”。这个位置以前是没有人坐的,现在有些主机厂开始设了,效果比在量产后搞精益改善好得多。
看板拉动JIT适合通用件,如标准螺栓、卡扣、扎带、隔音棉,线边通常放1到2小时用量。顺序供货JIS适合大件、多配置、贵重件,如座椅、保险杠、仪表台总成、车门内饰板、带轮辋轮胎和电池包。SPS成套配送则按一台车所需的所有小件打包成料箱跟车走,取件路径最短、错装概率最低。 核心难点在顺序一致性。总装投产顺序一旦调整,比如某台车被抽出来返修、后车整体前移,供应商那边的顺序就全错了。解决办法是建立实时同步机制:每台车过固定点时把VIN和顺序号推给供应商;抽车时系统下发顺序重排指令,把后车顺序号整体前推一位并通知供应商,且要在3分钟内完成,否则供应商已开始装车。 不能照搬教科书上的2小时,要看补货周期、消耗速率和补货可靠性三个数。若补货周期40分钟、每小时消耗60台,理论最小库存是40台份,考虑波动和延误实际要放1.5到2倍,即60到80台份。再多浪费面积,再少会断线。正确做法是把供应商准时交付率OTD做成可见指标,连续三个月达标才允许降库存。 三个关键尺寸是取件高度、倾斜角和容量。工人站立作业最佳取件区间为离地750到1300毫米,低于600要弯腰、高于1500要抬臂,多层料架下层常抬高做成倾斜滑移架。滑移架角度一般15到25度,重件用小角度、轻件用大角度,还要考虑塑料件与金属件摩擦系数不同。容量原则是一个补货周期加20%缓冲,并设计成后进前出。 防错从弱到强依次是:目视标识,最弱,工人在50秒节拍里基本不看标签;扫码确认,有效但增加2到3秒工时且可能被绕过;物理防错Poka-yoke,让错误件根本装不上,最强但需产品设计阶段介入;重量或数量校验,能抓漏装多装但抓不到装错;视觉复核,适合颜色形状等外观特征明显的件。实践中安全件和法规件用物理防错加扫码双保险,外观件用视觉,通用件只做数量校验。总装线边的三种供货模式分别适合什么零件?
JIS顺序供货最怕什么问题,怎么解决?
线边库存到底该放多少?
料架设计有哪些关键尺寸要求?
防错手段有哪些,怎么分层使用?
 好焊孙辉(sunhui.me)是孙辉的个人技术站。孙辉现任深圳市鸿栢科技实业有限公司营销总监,自 2010 年起从事汽车焊接装备的市场与销售,长期跟踪白车身螺柱焊、电阻点焊、电极帽修磨与轻量化连接工艺,已沉淀数百篇一线技术文章。
螺柱焊机,点焊机,电极帽修磨机及各种焊接设备备件易损件,备件采购联系:18682260315
 汽车总装
MES 在总装到底干什么:从过站扫描到召回追溯