

在汽车白车身制造中,电阻点焊仍是应用最广泛的连接工艺之一。一辆乘用车车身通常包含数千个焊点,每个焊点都直接关系到车身结构强度、密封性与耐久性。决定焊点质量的变量很多,但有一个环节长期被"将就"——电极帽的修磨质量。
电极帽是点焊的消耗件,在高温、高压、反复放电的工况下,端面会持续磨损、合金化并黏附铜屑。修磨是恢复端面状态的标准手段,但大量现场数据表明:修磨质量不稳定,是虚焊、熔核不足、飞溅增加、焊点一致性变差的重要源头。麻烦的是,修磨质量过去很难被"看见"——人工目视检查效率低、主观性强;按固定次数修磨,又无法反映每一次修磨的真实结果。文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026101989.html
 文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026101989.html
鸿栢科技的解决方案是把质量控制点前移到修磨工位:用高精度工业相机当"眼睛",深度学习模型当"大脑",在电极帽进入下一次焊接之前完成一次全自动全检。这就是本文要解析的 AI 电极帽修磨视觉检测系统。文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026101989.html
修磨质量为什么是第一道防线
电极帽端面的形态,决定焊接电流的密度分布与实际的接触状态。端面稍有异常,电流与压力的作用方式就会改变,进而以虚焊、针孔、凹坑等形式反映到焊点上。对照资料中的缺陷—品质影响关系,可以把链路看得很清楚:文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026101989.html
- 黑印(修磨量太低):端面氧化层与残留物未去除,接触电阻异常,熔核无法充分形成,直接造成虚焊;
- 凸点:局部凸起使电流密度集中,熔核内部产生喷溅,留下针孔状缺陷;
- 黏铜屑:残留铜屑被压入焊接界面,冷却后形成凹坑,削弱焊点强度;
- 端面过大:接触面积偏大、电流密度不足、热输入不够,同样造成虚焊;
- 辐射纹、端面不圆、端面偏心:受力与电流分布不均,焊核偏斜、直径波动,强度一致性下降。
一句话概括:拦截修磨缺陷,就是在焊接之前拦截焊点缺陷。文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026101989.html
系统架构:执行单元 + 检测单元的闭环
"修磨—检测—更换—焊接"一体化
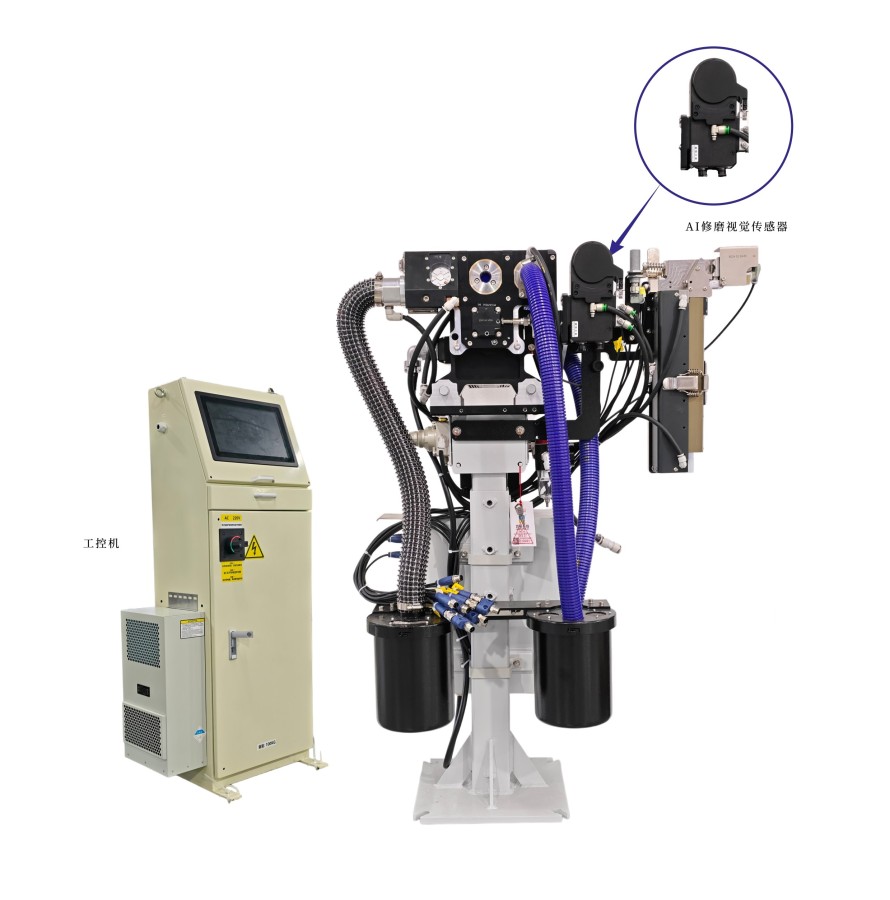
系统由两类单元组成。执行单元是修磨更换一体机(HBXMQ-003 系列),负责自动完成电极帽的修磨、拆卸与更换:单相 220V 供电、额定功率 1.3kW、适配 Φ13–20mm 电极帽、修磨转速 300–500rpm,拆帽时间 22 秒,修磨加更换的节拍可控制在 30 秒以内。检测单元由 AI 视觉传感器与视觉工控柜组成,在修磨完成的瞬间自动触发检测,单次检测耗时小于 1 秒。文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026101989.html
两者联动,形成"修磨—检测—更换—焊接"闭环工作站。在 2026 年上海 AMTS 展会上,鸿栢科技已将这套单元与伺服焊钳、FANUC 机器人深度集成并完成动态演示,兼容 C 型、X 型主流焊钳。文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026101989.html
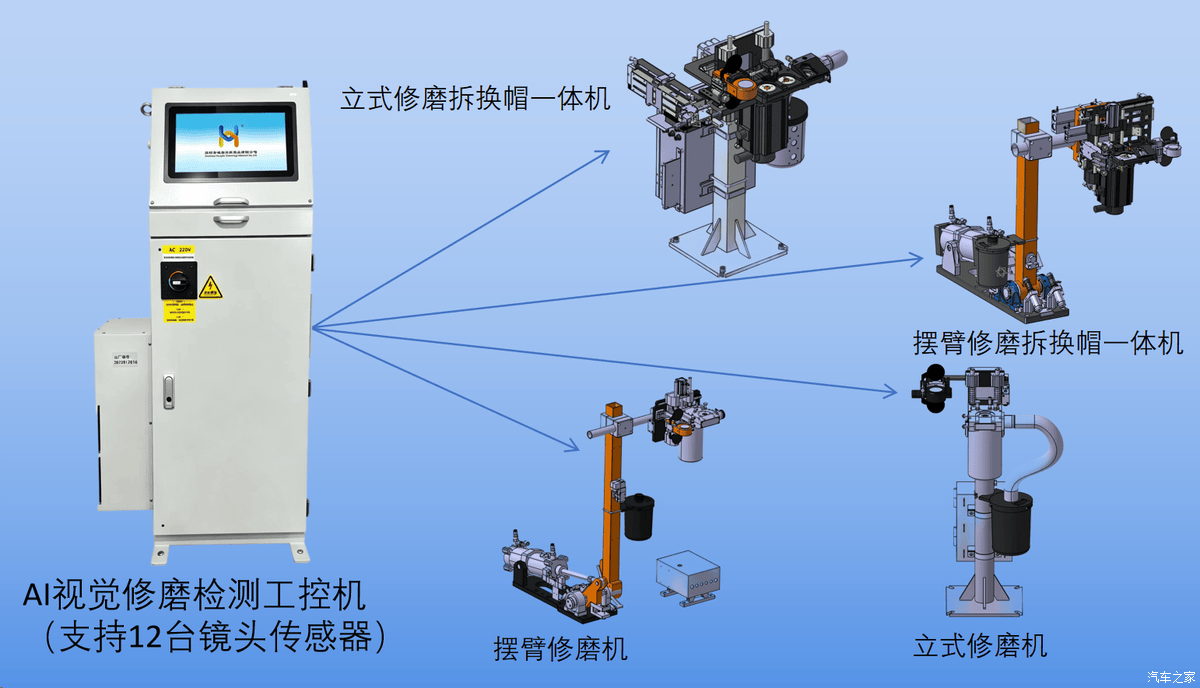 文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026101989.html
上图展示了两种单元的挂接关系:AI 视觉修磨检测工控机可以与立式修磨拆换帽一体机、摆臂修磨拆换帽一体机、摆臂修磨机、立式修磨机等多种执行形态组合,单台工控机最多连接 12 台视觉传感器——多工位布点,一套系统统一管理。文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026101989.html
检测流程
- 机器人携带焊钳移动至修磨工位;
- 执行单元完成电极帽修磨,必要时拆帽、换帽;
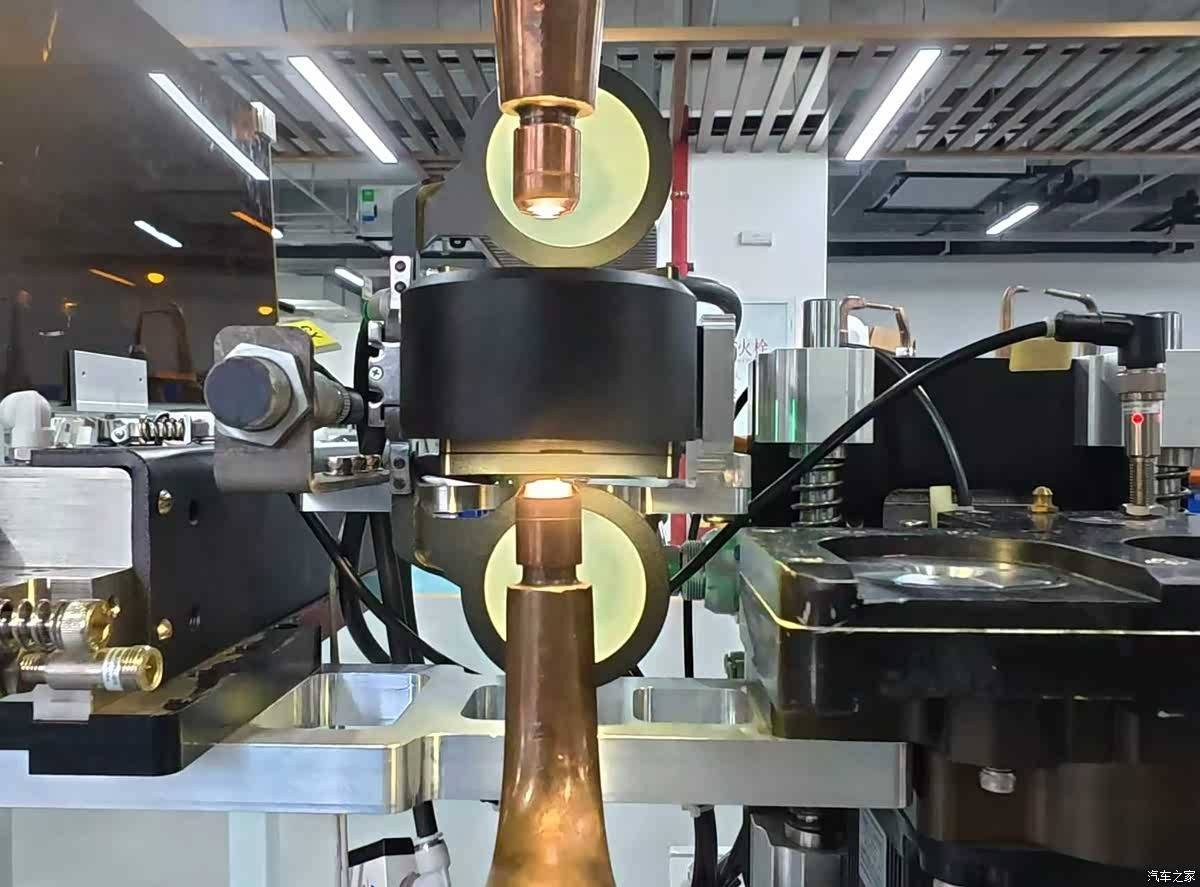
- 修磨完成瞬间,视觉系统自动拍照检测(<1 秒);
- 判定 OK:电极帽回到焊接流程;判定 NG:立即报警,并可联动 PLC 暂停生产,避免不合格电极进入下一个焊点。
检测采用非接触式光学方案,不会对刚修磨完的端面造成二次损伤。文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026101989.html
检测单元技术细节
成像与精度
- 6.3MP 工业相机,成像分辨率 3072×2048;
- 像素精度 0.012mm/Px,视野范围 Φ19mm;
- 综合检测精度 0.01mm,单次检测小于 1 秒;
- 传感器防护等级 IP67,内置除尘风刀,适应焊装车间粉尘、飞溅环境。
AI 算法与双重判定
软件侧的处理流程分为三步:图像分割、特征提取、分类识别,由自主研发的深度学习模型完成。与其他方案不同的细节在于判定逻辑——系统同时计算"NG 总面积"与"NG 面积比例"两个参数,两者同时超过设定阈值才判为不合格。这一设计的价值在于:既保住了对微小缺陷的灵敏度,又避免单一参数误判导致的频繁停机。
RAIDI 平台:模型可以现场自迭代
系统支持 RAIDI 工业 AI 视觉检测模型开发平台,产线人员可以在现场完成从图像标注、模型训练到推理部署的全流程。当产线上出现新的缺陷形态时,模型可以就地补充样本、迭代升级,不需要把问题拖到下一次设备改造。
数据归档与追溯
每一次检测的图像、结果、时间戳与产品 ID 都会自动归档至工控机硬盘。质量部门在需要时可随时调取某个时间段的检测记录,用于问题定位、工艺分析与责任界定。
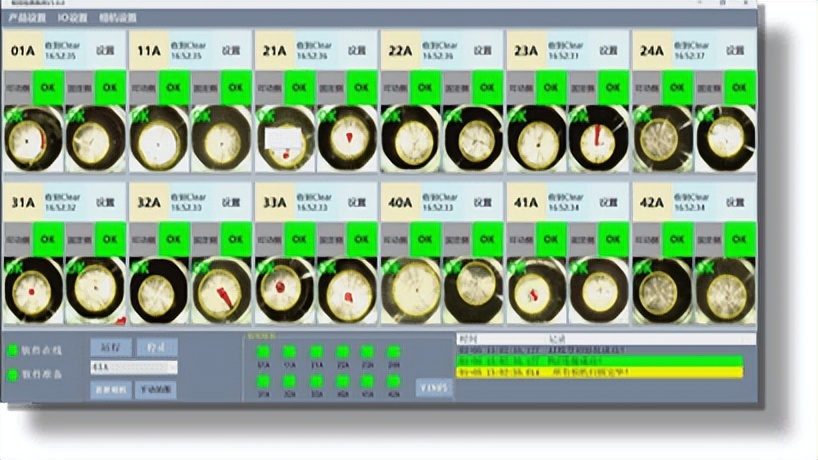
界面中每一个电极帽的检测画面与 OK/NG 状态都被逐条记录,配合历史数据即可形成完整的修磨质量台账。
可检出的 12 种端面缺陷
系统的缺陷库覆盖了电极帽修磨环节最常见的问题形态:
| 修磨缺陷 | 主要成因 | 对焊点的影响 |
|---|---|---|
| 黑印 | 修磨量太低 | 虚焊 |
| 凸点 | 刀刃中心钝化、刀刃未过中心 | 焊点针孔 |
| 黏铜屑 | 电极帽材质问题、修磨未切断铜屑 | 焊点铜屑凹坑 |
| 凹坑 | 电极帽材质问题 | 焊点呈多肉形状 |
| 辐射纹 | 修磨时抖动 | 焊点出现放射纹 |
| 端面不圆 | 刀刃磨损、修磨下压力不足 | 焊点表面异常 |
| 端面偏心 | 端面错位 | 焊核偏斜、强度下降 |
| 端面过大 | 刀刃损毁 | 焊接虚焊 |
| 端面过小 | 刀片不匹配 | 针孔及焊接过度 |
| 打磨不平整 | 修磨位置不正确 | 浪费电极帽 |
| 打磨不完全 | 修磨器转速异常 | 虚焊 |
| 梅花纹 | 修磨时刀刃跳动 | 焊点表面异常 |
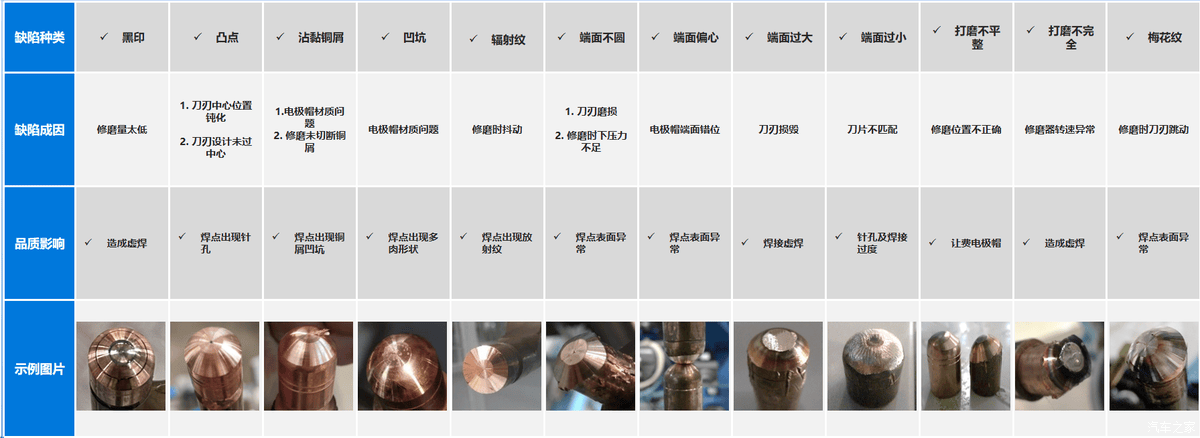
从这张对照表可以反过来理解检测系统的定位:它检测的不是"修磨设备的好坏",而是每一对即将参与焊接的电极帽端面是否达标——把修磨参数、刀片状态、设备稳定性的问题,转化为可测量、可拦截的数据。
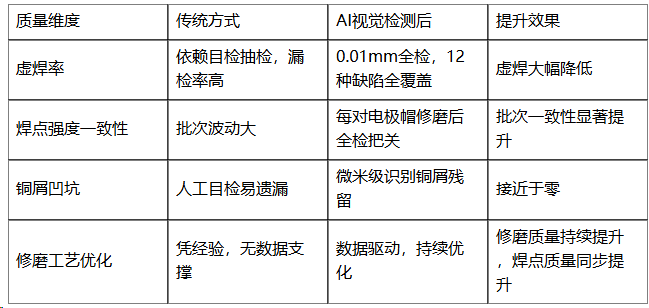
从"经验维护"到"数据驱动"的四个升级
- 修磨质量标准化:所有电极按统一标准全检,不再依赖个人经验与目检尺度;
- 焊点一致性提升:全检而非抽检,把偶发的弱焊点拦在工序内部;
- 预测性维护:基于历史检测数据分析修磨趋势,更合理地安排修磨与更换周期;
- 全过程质量追溯:检测 → 判断 → 报警 → 修正 → 数据分析 → 工艺优化,形成完整闭环。
应用与部署
系统的目标场景是汽车白车身机器人点焊产线,覆盖机器人工位与单边焊等工位形态。工程集成方面:
- 通讯接口:标配 24VDC PN 型 IO,选配 Profinet、DeviceNet 等;视觉传感器与工控机之间通过以太网通讯(GigE Vision 协议);
- 系统联动:可与 PLC、MES 及机器人系统联动,实现检测结果驱动的产线控制与数据上报;
- 落地情况:鸿栢修磨与视觉检测系列产品已应用于一汽大众、上汽大众、比亚迪、长城、蔚来等多家车企的白车身产线。
对正在推进焊装线智能化改造的企业,这套系统提供了灵活的部署路径:既可以在已有修磨设备的基础上加装检测单元,也可以直接部署"修磨—检测—更换"一体的完整工作站,两者共用同一套软件与数据体系。
结语
点焊质量的稳定,不只取决于焊机本身的性能,也取决于每一次修磨是否真正达标。AI 电极帽修磨视觉检测系统的意义,是把原本靠经验、靠抽查的修磨管理,升级为可量化、可追溯、可优化的数据化管理——让每一个焊点,都建立在前一道工序可信的数据之上。
 博主现就职于深圳市鸿栢科技实业有限公司, 从事焊接设备营销推广及销售工作15年,拥有丰富的行业经验及资源,致力于中国汽车焊接设备营销推广,欢迎广大汽车制造焊接工艺与车身新材料连接技术研究的朋友们一起探讨新技术、新设备。
螺柱焊机,点焊机,电极帽修磨机及各种焊接设备备件易损件,备件采购联系:18682260315
 汽车连接
中空伺服电动缸深度解析:滚柱丝杠一体化的原理与应用