

在直线运动执行机构这个领域,液压缸和气缸主导了几十年。液压的力量大、功率密度高,代价是管路复杂、容易泄漏,低温环境下响应明显变慢;气缸结构简单、成本低,但力度控制粗放,重复精度和过程记录能力都有限。伺服电机控制技术和行星滚柱丝杠制造工艺成熟之后,伺服电动缸开始成规模地替代这两类方案,其中要求最高、验证最充分的应用,就是汽车焊装线上的机器人伺服点焊枪。
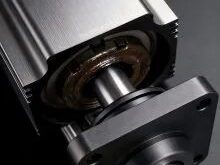
点焊枪对执行机构的要求很苛刻:以秒计的加压循环,数吨力的力度输出,每天数千次的动作,而且每一次焊接的力度必须可复现、可记录。鸿栢科技的中空伺服电动缸(HBIES 系列)就是为这类需求走出来的技术路线——把无刷伺服电机的转子做成空心,让行星滚柱丝杠的滚柱机构直接嵌入转子内部,电机与丝杠从"组合"变成"一体"。文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026101999.html
本文从结构原理讲起,逐层拆解中空伺服电动缸的关键技术,梳理 HBIES 与 ZGIES 系列的产品与参数,再落到点焊枪、自动化产线、石油钻机等应用场景和选型方法。文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026101999.html
中空伺服电动缸是什么:空心转子与行星滚柱丝杠的一体化结构
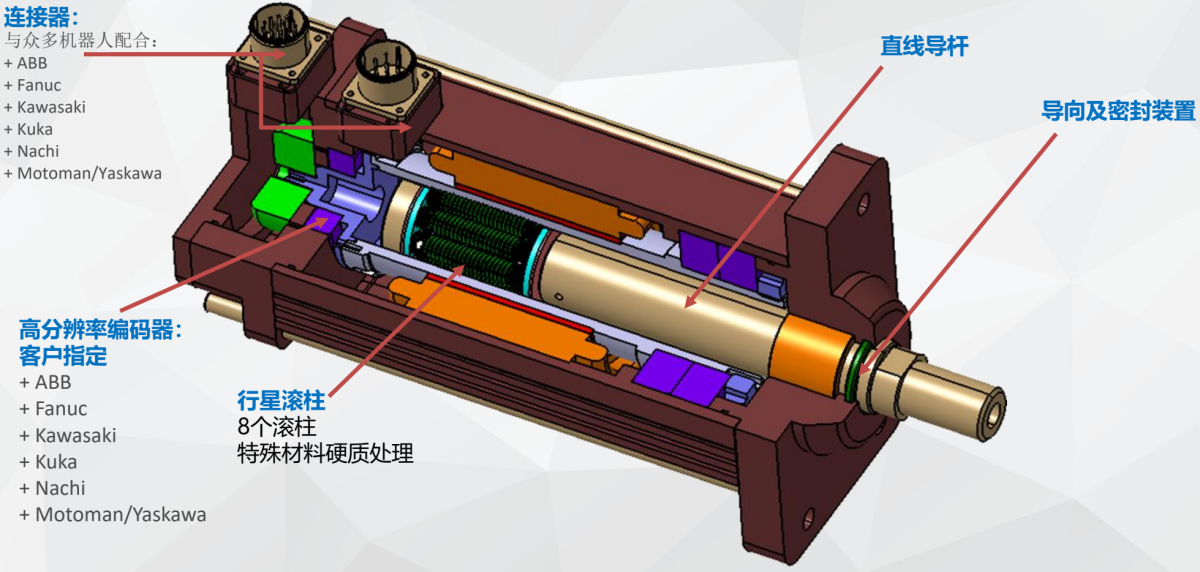
从结构上看,中空伺服电动缸由三部分构成:文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026101999.html
- 无刷伺服电机:定子绕组直接封装在缸体外罩中,转子做成空心结构;
- 行星滚柱丝杠:多个多螺纹滚柱均布在细螺纹主丝杠周围,装配于空心转子之内,与转子同步运转,负责把旋转运动转换为直线运动;
- 导向与密封:贯穿式直线导杆、导向及密封装置,承担抗旋转与防护功能。
工作时,伺服电机转子的旋转运动通过分布在主丝杠周围的滚柱行星机构,直接转化为主轴或螺母的直线运动。传动链上没有联轴器,没有同步带,啮合部位全部是滚动摩擦。文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026101999.html
 文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026101999.html
"中空"有两层含义:电机转子是空心的,输出传动链也是贯穿式的。空心首先是为了装配——滚柱机构要嵌入转子内部,转子必须是空心的;其次它带来了额外的工程价值,中心通道可以走线缆,也给内置压力传感器、第7轴反馈装置留出了空间,不必在缸体外再加导引机构。全部运动转换组件集中在同一个缸体内,只需要简单的轴套和密封组合,就能把磨削颗粒与粉尘挡在外面。文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026101999.html
三种结构形式:串联式、并联式与一体化
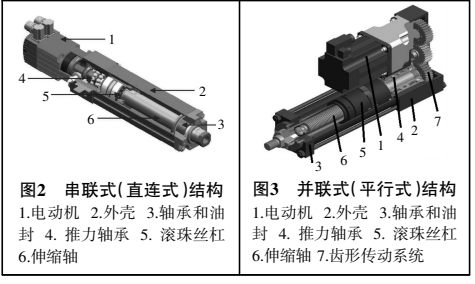
伺服电动缸是个大类,常规产品有两种结构形式:串联式(直连式),电动机与电动缸直接安装;并联式(平行式),电动机通过高强度同步带与缸体并列安装,靠齿形传动系统驱动。文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026101999.html
 文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026101999.html
这两种形式都保留了"电机 + 传动件 + 丝杠"的分体思路,代价也很清楚:串联式轴向尺寸长;并联式的同步带需要定期测张紧力并更换,是使用中的高频故障点,传动响应也慢于直接驱动。文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026101999.html
中空伺服电动缸走的是第三条路:电机转子与滚柱丝杠在结构上合为一体,联轴器、适配器、齿轮、同步带这些中间环节全部去掉。结果是结构紧凑、惯量低、刚性高——刚性来自传动链没有弹性环节,低惯量来自转子与滚柱机构的直接耦合。对点焊枪这类要求高频响应的设备,这两项正是关键指标。文章源自好焊孙辉博客 https://www.sunhui.me好焊孙辉-https://www.sunhui.me/weldgyzb/autoweld2026101999.html
行星滚柱丝杠:为什么能扛住点焊枪的打击
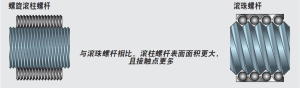
丝杠副决定电动缸的承载能力与寿命。滚柱丝杠与滚珠丝杠的载荷传递方式有本质区别:滚珠丝杠靠钢球与滚道之间的点接触承载;滚柱丝杠通过多个多螺纹滚柱与主丝杠啮合,形成线接触。接触点数量更多、接触面积更大,载荷分散到更多啮合面上,这是滚柱丝杠扛重载的根本原因。
在机器人点焊枪这类高负载、高频率工况下,两种丝杠的差距是量级上的:
| 对比项 | 行星滚柱丝杠 | 滚珠丝杠 |
|---|---|---|
| 接触形式 | 滚柱与主丝杠线接触 | 钢球与滚道点接触 |
| 额定载荷 | 可达 150 kN | 约 50 kN |
| 极限线速度 | 可达 416 mm/s | 约 292 mm/s |
| 点焊枪焊接循环 | 3000 万次以上 | 同工况下相对受限 |
| 焊接力度重复精度 | 优于 ±3% | — |
循环寿命为特定额定载荷与行程条件下的对比数据,实际寿命需要按具体工况核算。
正是得益于滚柱丝杠的大承载与长寿命,中空伺服电动缸才能在焊接加压、重载举升这类高负荷、高频次场景中长期稳定运行。
电机与闭环控制:0.01 mm 精度从哪里来
中空伺服电动缸的定子采用分段迭片结构,每一段分段定子有独立的线圈绕组。这种设计让转子磁铁在行程的任意位置都能与多个绕组保持接近最优的耦合,因此在全行程上输出一致的扭矩效率和力度,同时降低线圈发热。偏斜绕组把扭矩脉动压到最小,换来平顺的直线运动;整体式热敏开关提供超温保护。产品防护等级 IP65,通过 CE 认证。
无刷伺服架构让电动缸可以接入完整的闭环伺服系统,对速度、推力、位置分别做闭环控制,控制精度可达 0.01 mm。位置反馈方式按客户需要选择:旋转变压器、相对编码器、绝对编码器、外置光栅尺、外置位移传感器都可以配置;需要推力闭环时,可选配内置或外置压力传感器——对点焊枪来说,压力传感器就是焊接力度监控的数据源头。高分辨率编码器可由客户指定(ABB、Fanuc、Kawasaki、Kuka、Nachi、Motoman 等),连接器也广泛匹配主流机器人品牌。
密封、润滑与维护
中空伺服电动缸把全部运动转换组件封在同一缸体内,轴套与密封组合把磨削颗粒、焊接粉尘等污染物隔在缸体之外,大部分恶劣环境里可以无故障运转。润滑有两种方式:脂润滑的间隔润滑时间可达 1000 小时;循环油润滑则几乎消除日常维护需求。针对机器人点焊这类高频应用,鸿栢的维护建议是每 3500 小时全面维护一次——检查端盖密封件,更换滚柱丝杠内部的指定润滑脂(Mobilith SHC 220)。
能量效率上,电动缸整机总效率约 80%~90%,传统阀控液压系统只有 40%~60%,液压方案里大量的能量变成了热量。工作温度方面,常规型号覆盖 0~40 ℃;采用低温润滑油脂与低温部件的特种型号,可以覆盖 -30~80 ℃。
型号与参数:HBIES 与 ZGIES 两条产品线
鸿栢 HBIES 系列伺服电动缸的法兰覆盖 65~220 mm,功率范围 0.4~33 kW,最大行程 500 mm,最大额定推力可达 15 吨力(约 147 kN);型号从 HBIES060(额定推力 3500 N,行程 80~100 mm)延伸到 HBIES180(额定推力 50000 N、最大推力 75000 N,行程 150~300 mm)。面向机器人点焊枪的 HBIES10 有两个导程版本:
| 项目 | HBIES10 |
|---|---|
| 行程范围 (mm) | 0 – 200 |
| 缸体截面尺寸 (mm) | 100 |
| 额定推力 (N) | 16767 / 10060 |
| 最大推力 (N) | 25150 / 15090 |
| 额定速度 (mm/s) | 150 / 250 |
| 额定动载 (N) | 35141 / 36920 |
| 机械惯量 (kg·m²) | 0.00163 |
| 重量 (kg) | 10.5(150 mm 行程) |
| 额定电压 (V) | 220 |
| 额定电流 (A) | 10.7 |
| 峰值电流 (A) | 21.4 |
| 额定转速 (r/min) | 3000 |
| 转矩常数 (N·m/A) | 0.83 |
表中成对数值按 3 mm 导程 / 5 mm 导程列出。
鸿栢科技外贸官网(hongbaiweld.com)的伺服电动缸栏目展示的 ZGIES 系列,与 HBIES 采用同一技术路线,目前公开了 060 与 080 两个平台、四种导程版本,参数放在一起很能说明导程的作用:
| 型号 | 导程 | 额定推力 (N) | 最大推力 (N) | 额定速度 (mm/s) | 行程 (mm) | 额定功率 (kW) | 重量 (kg) |
|---|---|---|---|---|---|---|---|
| ZGIES060-2.5 | 2.5 mm | 3900 | 5850 | 125 | 50 – 100 | 0.55 | 2.7 |
| ZGIES060-4.5 | 4.5 mm | 2100 | 3150 | 225 | 50 – 100 | 0.55 | 2.7 |
| ZGIES080-3 | 3 mm | 8900 | 13350 | 150 | 50 – 200 | 1.5 | 7.5 |
| ZGIES080-5 | 5 mm | 5300 | 7950 | 250 | 50 – 200 | 1.5 | 7.5 |
电气参数上,060 平台额定 / 峰值电流 2.8 / 5.6 A,额定 / 峰值转矩 1.75 / 3.5 N·m,转矩系数 0.63 N·m/A;080 平台额定 / 峰值电流 6.4 / 12.8 A,额定 / 峰值转矩 4.78 / 9.56 N·m,转矩系数 0.75 N·m/A;两个平台的额定转速均为 3000 r/min,额定电压 220 V。
两张表里藏着一个选型规律:同一个电机平台下,导程决定"力与速度"的分配。060 平台从 2.5 mm 导程换到 4.5 mm,额定推力从 3900 N 降到 2100 N,额定速度从 125 mm/s 升到 225 mm/s;080 平台从 3 mm 换到 5 mm,推力从 8900 N 降到 5300 N,速度从 150 mm/s 升到 250 mm/s。需要大力气,选小导程;需要快节拍,选大导程。
此外,鸿栢中空电动缸可用于替代美国 EXLAR、TOLOMATIC 与德国 SEW(分体式)等进口电缸产品,并提供单台定制服务。
核心场景:机器人伺服点焊枪
中空伺服电动缸最有代表性的应用,是驱动机器人伺服点焊枪。从接近、加压、通电到退回,一个焊点的循环以秒计,执行机构的性能差异会被高频循环不断放大成质量与效率的差距。
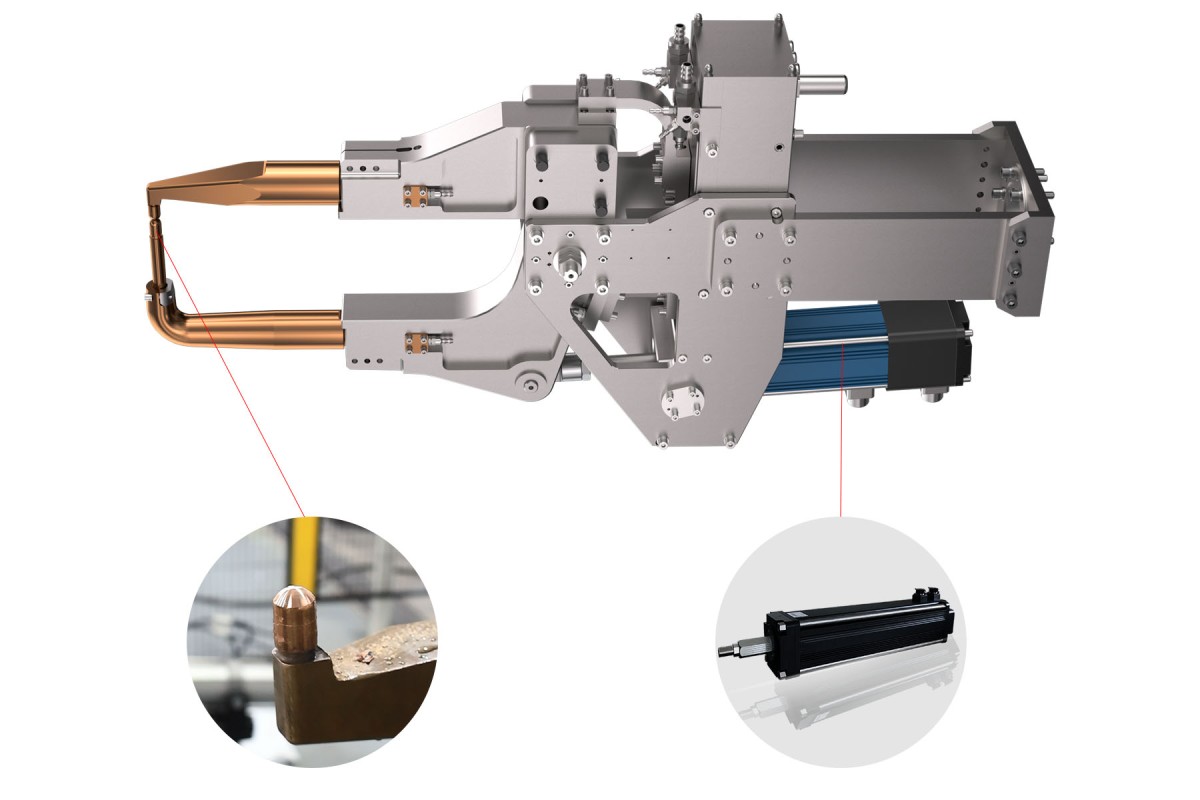
伺服驱动的焊枪相比气动焊枪,提升集中在三个层面:
- 焊接质量:力度重复精度高,每一次焊接的力度可复现;"软触"式位置与速度控制让电极接近工件时减速轻放,消除对工件和焊枪的冲击;焊接位置与力度被逐点记录,反馈装置的位置数据还能支撑焊帽磨损检测与焊帽丢失检测;
- 焊接节拍:气动焊枪没有位置和力度信号,焊接前必须留出停歇时间,焊枪开度也偏大;伺服电动缸达到焊接力度即开始焊接,无需停歇,焊枪头只张开到刚好能移到下一个焊点的程度,循环时间明显缩短;
- 结构集成:中空结构让第7轴反馈装置直接封装在电动缸内,不用外部导引机构;导向型抗旋转总成提供额外的侧向载荷支撑,也让运动部件远离焊接粉尘环境。
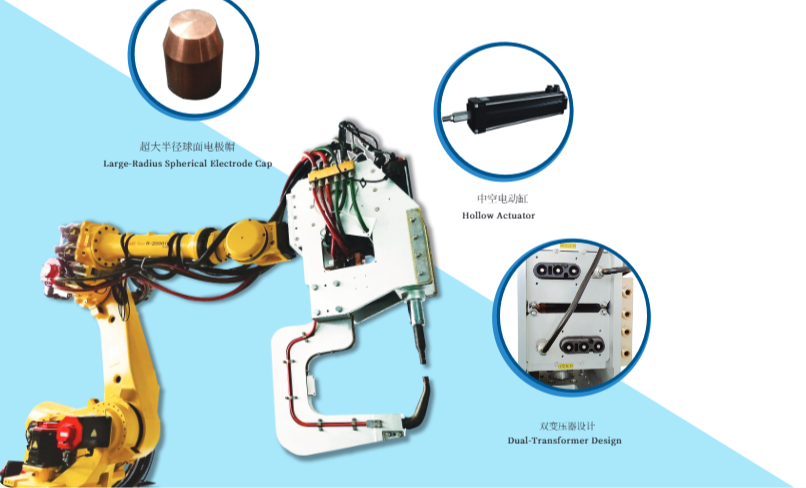
这套方案已在多种焊接场景落地:随鸿栢机器人伺服铝点焊系统、1 kHz / 2 kHz 焊接变压器成套,应用于新能源汽车铝合金车身的连接;在热成型钢点焊中,滚柱丝杠中空伺服电动缸的理论推力峰值可达 25 kN(3 mm 导程),并支持配置抱闸。
更多应用场景:从自动化产线到石油钻机
工业自动化是替代液压、气动执行元件的主战场:压装、定位、夹紧、升降平台、注塑机、包装机、数控机床、冲压设备、绕线机、模具位置控制、芯片与晶圆处理等场景,都有对应的电动缸机型。实验装备领域,高频振动台、冲击台、造波机、仿真平台这类高动态设备用它做驱动源;特种装备领域,雷达支撑架、导弹起竖架、发射平台升降机构、车体电动调平机构等,看中的是它的环境适应性、免维护性与控制精度。
石油钻机是一个很能说明问题的案例。钻台机械手由升降、偏移、回转、主臂伸缩、钳头开合等系统组成,传统方案全部由液压驱动,管路复杂,冬季低温时响应变慢。把主臂伸缩的液压缸换成伺服电动缸后,油路管线减少,伸缩臂的速度与位置通过伺服电机直接精确控制,传感器数量也随之减少。
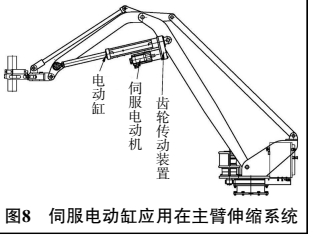
在低温、粉尘这类恶劣工况下,伺服电动缸只需定期加注脂润滑,没有易损件需要频繁更换——这是它对液压方案的结构性优势。市场化落地方面,中空电动缸已进入汽车零部件(山东捷众)、机器人集成(杭州欢乐飞)、食品(箭牌糖果广州工厂)、智能餐饮(深圳爱她他)等不同行业的客户现场。
选型要点
中空伺服电动缸的选型可以按五个维度推进:
- 推力与速度:先明确工况需要的额定推力与节拍,再按"小导程大推力、大导程高速度"的规律选导程,加速段用峰值推力校核;
- 行程与安装:确认行程范围(点焊机型常见 0~200 mm,系列最大 500 mm)与缸体截面尺寸,核对机器人手部载荷和安装接口;
- 精度与反馈:按机器人品牌和控制系统选反馈元件(旋变、编码器、光栅尺、位移传感器);需要力度监控的场景加配压力传感器;
- 环境与防护:焊接、粉尘、低温场景核对防护等级与温度范围,低温工况选特种润滑与低温部件版本;
- 维护方式:按现场条件选脂润滑或循环油润滑,把 3500 小时维护节点纳入设备保养计划。
从气动或液压方案切换过来的项目,建议把力度重复精度与循环时间作为对比验证的核心指标——这两项正好是中空伺服电动缸收益最大的地方。
结语
空心转子与行星滚柱丝杠的一体化,把伺服电机精确的速度、位置、推力控制能力,与滚柱丝杠的大承载、长寿命特性装进了同一个紧凑缸体。从机器人伺服点焊枪这个标志性场景出发,它正在向自动化产线、实验装备、特种工况延伸;随着电机、丝杠、编码器等关键部件的国产化成熟,这条产品线会进入更多原本由进口电缸和液压方案占据的位置。
 博主现就职于深圳市鸿栢科技实业有限公司, 从事焊接设备营销推广及销售工作15年,拥有丰富的行业经验及资源,致力于中国汽车焊接设备营销推广,欢迎广大汽车制造焊接工艺与车身新材料连接技术研究的朋友们一起探讨新技术、新设备。
螺柱焊机,点焊机,电极帽修磨机及各种焊接设备备件易损件,备件采购联系:18682260315
 汽车连接
鸿栢科技螺柱焊机品牌影响力、技术优势与行业地位分析